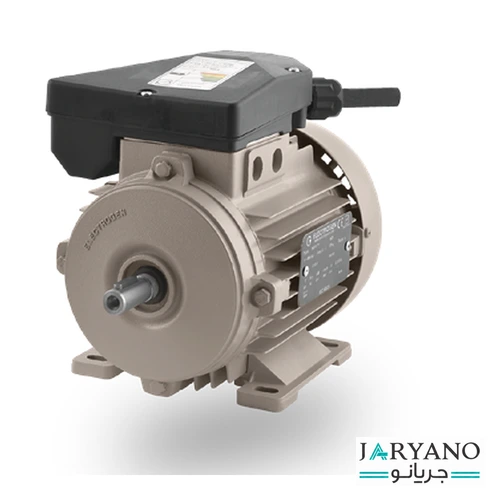
الکتروموتور یکی از تجهیزات اصلی در راهاندازی پمپ، فن، کمپرسور و ماشینآلات صنعتی است که انرژی الکتریکی را به حرکت مکانیکی تبدیل میکند. انواع الکتروموتور از نظر نوع برق، ساختار داخلی، روش کنترل و شرایط استفاده با یکدیگر تفاوت دارند؛ به همین دلیل انتخاب موتور فقط بر اساس توان یا ابعاد آن کافی نیست.
برای انتخاب صحیح، باید مشخص باشد دستگاه به چه سرعت و گشتاوری نیاز دارد، چه برقی در محل نصب در دسترس است و موتور در چه شرایطی کار میکند. شناخت تفاوت موتورهای AC و DC، تک فاز و سه فاز، سنکرون و آسنکرون کمک میکند گزینه مناسب با نیاز واقعی تجهیزات انتخاب شود.

الکتروموتور یا موتور الکتریکی دستگاهی است که انرژی برق را به حرکت مکانیکی تبدیل میکند. اساس عملکرد الکتروموتورها بر پایه نیروی الکترومغناطیسی است. زمانی که جریان الکتریکی از سیمپیچها عبور میکند، میدان مغناطیسی ایجاد میشود و همین میدان موجب چرخش روتور و در نهایت حرکت شفت خروجی میشود.
امروزه الکتروموتورها در ابعاد و توانهای مختلف ساخته میشوند. از موتورهای کوچک مورد استفاده در لوازم خانگی گرفته تا موتورهای سنگین صنعتی، همگی در دسته الکتروموتورها قرار میگیرند. انتخاب نوع مناسب آن به پارامترهایی مانند توان، ولتاژ، نوع برق، دور موتور، شرایط محیطی و نوع بار بستگی دارد.
در بیشتر موتورهای دوار چند بخش اصلی مشترک وجود دارد. شناخت این اجزا به درک عملکرد، بررسی خرابی و نگهداری اصولی تجهیزات کمک میکند.

استاتور بخش ثابت موتور است و بسته به طراحی، سیمپیچها یا آهنرباها روی آن قرار میگیرند. روتور بخش چرخان است که داخل استاتور قرار دارد.تأثیر متقابل میدانهای مغناطیسی استاتور و روتور، نیروی لازم برای چرخش موتور را ایجاد میکند.
شفت یا محور خروجی، گشتاور موتور را از طریق کوپلینگ، تسمه یا اتصال مستقیم به دستگاه منتقل میکند. یاتاقانها نیز محور را نگه میدارند و امکان چرخش روان آن را فراهم میکنند. انتخاب نامناسب اتصال یا ناهمراستایی محور میتواند بار اضافی به یاتاقانها وارد کند.
پوسته از اجزای داخلی محافظت میکند و در انتقال حرارت نیز نقش دارد. در بسیاری از موتورهای صنعتی، فن هوا را روی سطح بدنه به جریان میاندازد تا گرمای تولیدشده دفع شود. باز بودن مسیر هوا و تمیز بودن پرههای بدنه برای عملکرد مناسب این سیستم اهمیت دارد.
دستهبندی موتورهای الکتریکی بر اساس چند معیار انجام میشود. این معیارها مستقل از یکدیگر هستند و یک موتور میتواند همزمان در چند گروه قرار بگیرد. برای مثال، یک الکتروموتور صنعتی ممکن است از نوع AC، سه فاز، القایی و مجهز به ترمز باشد.
| معیار دسته بندی | گروه های متداول |
|---|---|
| نوع تغذیه الکتریکی | AC و DC |
| تعداد فاز در موتورهای AC | تک فاز و سه فاز |
| رابطه سرعت روتور و میدان در موتورهای AC | سنکرون و آسنکرون |
| ساختار و شیوه ایجاد میدان | قفس سنجابی، روتور سیمپیچیشده و آهنربای دائم |
| ویژگیهای حفاظتی و تجهیزات همراه | مناسب محیط انفجاری، ترمزدار و گیربکسدار |
| شیوه کنترل حرکت | سامانه سروو، حرکت پلهای و کنترل دور با درایو |
الکتروموتور AC یا موتور جریان متناوب، با برق متناوب کار میکند و در تجهیزاتی مانند پمپ، فن، کمپرسور و نوار نقاله به کار میرود. موتورهای القایی و سنکرون در این گروه قرار میگیرند و بسته به طراحی، از شبکه برق یا خروجی یک درایو مناسب تغذیه میشوند.
ساختار مقاوم و نیاز نسبتاً کم به نگهداری در مدلهای القایی قفس سنجابی، از دلایل استفاده گسترده آنها در صنعت است. با این حال، مناسب بودن برای کار مداوم یا میزان راندمان باید از مشخصات همان مدل بررسی شود و به همه موتورهای AC قابل تعمیم نیست.
الکتروموتور DC یا موتور جریان مستقیم، در تجهیزات باتریخور، برخی ماشینآلات و سامانههای کنترل حرکت استفاده میشود. در نوع جاروبکدار، جریان از طریق جاروبک و کموتاتور به سیمپیچ روتور منتقل میشود. کنترل سرعت این موتورها با تنظیم تغذیه و استفاده از کنترلر مناسب انجام میگیرد.
جاروبک و کموتاتور قطعاتی هستند که به بازدید و سرویس نیاز دارند. این موضوع باید در انتخاب موتور برای کارکرد طولانی یا محیطی که دسترسی به تجهیزات دشوار است در نظر گرفته شود.
کنترل دقیق سرعت فقط به موتور DC محدود نیست. موتورهای AC نیز در ترکیب با درایو و سامانه بازخورد مناسب میتوانند برای کنترل سرعت، گشتاور یا موقعیت استفاده شوند.
الکتروموتور آسنکرون که با نام الکتروموتور القایی نیز شناخته میشود، از انواع رایج موتورهای صنعتی است. در این موتور، میدان مغناطیسی استاتور در روتور جریان القا میکند و برهمکنش حاصل، گشتاور ایجاد میکند.
در حالت عادی موتوری، سرعت روتور از سرعت میدان دوار کمتر است. این اختلاف سرعت با مفهوم «لغزش» یا اسلیپ بیان میشود و برای ایجاد گشتاور در موتور القایی لازم است. مقدار لغزش با شرایط بار تغییر میکند.
در این ساختار، روتور دارای میلههای رسانایی است که در دو انتها به حلقههای اتصال متصل میشوند. نبود جاروبک و حلقه لغزان در روتور، ساختار را سادهتر میکند و نیاز به سرویس این قطعات را از بین میبرد.
الکتروموتور القایی سه فاز قفس سنجابی در پمپهای صنعتی، فنها، بلوئرها و بسیاری از خطوط تولید استفاده میشود. برای انتخاب آن باید علاوه بر توان نامی، گشتاور راهاندازی، جریان شروع به کار و روش راهاندازی نیز بررسی شود.
در این موتور، روتور دارای سیمپیچ است که معمولاً از طریق حلقههای لغزان و جاروبک به مدار خارجی متصل میشود. افزودن مقاومت مناسب به مدار روتور میتواند به کنترل جریان و ایجاد گشتاور مناسب هنگام راهاندازی کمک کند.
این ساختار در برخی تجهیزات سنگین مانند آسیاب و بالابر کاربرد دارد، اما مجموعه حلقهها و جاروبکها نیازمند نگهداری است. انتخاب آن در مقایسه با موتور قفس سنجابی و درایو باید بر اساس شرایط بار و هزینه کل سامانه انجام شود.
الکتروموتور سنکرون در حالت پایدار و در محدوده بار مجاز، با سرعت میدان دوار استاتور میچرخد. این سرعت به فرکانس تغذیه و تعداد قطبها وابسته است. بنابراین ثابت بودن سرعت به معنی غیرقابل تنظیم بودن آن نیست؛ با درایو مناسب میتوان سرعت را تغییر داد.
موتور سنکرون میتواند از نوع آهنربای دائم، تحریک سیمپیچیشده یا رلوکتانسی باشد. هر ساختار، روش راهاندازی و کنترل مشخصی دارد و نباید همه مدلها را مستقیماً به شبکه متصل کرد.
این موتورها در برخی تجهیزات فرآیندی، سامانههای محرکه پربازده و کاربردهای نیازمند کنترل سرعت به کار میروند. قابلیت تنظیم ضریب توان نیز بهویژه در نوع تحریک سیمپیچیشده و با تنظیم مناسب تحریک مطرح است و ویژگی عمومی همه موتورهای سنکرون محسوب نمیشود.
الکتروموتور تک فاز از برق متناوب تک فاز تغذیه میشود و در پمپهای کوچک، فنها و تجهیزات کارگاهی کاربرد دارد. در موتور القایی تک فاز، برای ایجاد گشتاور راهاندازی به ساختار کمکی مانند سیمپیچ راهانداز و در برخی مدلها خازن نیاز است.
انواع متداول موتور القایی تک فاز عبارتاند از:
برای بررسی مشخصات الکتروموتور تک فاز، توان، ولتاژ، جریان نامی، دور، نوع کارکرد و مشخصات خازن اهمیت دارد. ظرفیت و ولتاژ خازن جایگزین باید مطابق اطلاعات سازنده انتخاب شود.

الکتروموتور سه فاز از تغذیه سه فاز استفاده میکند. در نوع القایی، تغذیه متعادل سه فاز میدان دوار لازم برای راهاندازی را ایجاد میکند و به خازن راهانداز متداول در موتورهای تک فاز نیاز نیست.
این موتورها در محدوده متنوعی از توان تولید میشوند و در پمپ، کمپرسور، میکسر، نوار نقاله و ماشینآلات تولیدی کاربرد دارند. عملکرد یکنواخت و امکان استفاده از روشهای مختلف راهاندازی و کنترل، از ویژگیهای کاربردی آنهاست.
نوع اتصال سیمپیچ، ولتاژ مجاز و جریان نامی باید از روی پلاک موتور بررسی شود. سه فاز بودن بهتنهایی به معنی مناسب بودن موتور برای هر بار سنگین یا هر نوع کارکرد مداوم نیست.
| معیار | تک فاز القایی | سه فاز القایی |
|---|---|---|
| تغذیه | برق تک فاز مطابق پلاک | برق سه فاز مطابق پلاک |
| راهاندازی | نیازمند سازوکار کمکی | ایجاد میدان دوار با تغذیه سه فاز متعادل |
| کاربرد متداول | تجهیزات کوچک و محلهای دارای برق تک فاز | ماشینآلات و تجهیزات صنعتی در توانهای متنوع |
| راندمان و کارکرد | وابسته به مدل و بار | در بسیاری از مدلهای همرده، راندمان بهتر و گشتاور یکنواختتر |
| ملاک انتخاب | برق موجود، بار و مشخصات فنی | برق موجود، بار و مشخصات فنی |
مقایسه باید میان موتورهایی با توان، سرعت و شرایط کاری مشابه انجام شود. طول عمر یا هزینه نگهداری را نمیتوان فقط از روی تعداد فاز تعیین کرد.
در موتور DC جاروبکدار، کموتاتور و جاروبکها تغییر اتصال جریان در روتور را انجام میدهند. این ساختار در برخی ابزارها و تجهیزات کوچک استفاده میشود و کنترل اولیه آن میتواند ساده باشد، اما سایش جاروبکها و جرقه ناشی از کموتاسیون باید در نظر گرفته شود.
موتور براشلس یا BLDC برای تغییر جریان سیمپیچها از مدار الکترونیکی استفاده میکند و جاروبک و کموتاتور مکانیکی ندارد. در ساختار رایج آن، آهنرباها روی روتور و سیمپیچها روی استاتور قرار دارند. حذف جاروبک، نیاز به سرویس این بخش را از بین میبرد، اما موتور همچنان به نگهداری اجزای مکانیکی نیاز دارد.
عنوان DC در BLDC به معنی اتصال مستقیم سیمپیچهای آن به باتری نیست؛ کنترلر، جریان سیمپیچها را متناسب با موقعیت روتور سوئیچ میکند. این موتورها در فنها، رباتیک و تجهیزات باتریخور کاربرد دارند و باید همراه با کنترلر سازگار انتخاب شوند.
در موتور آهنربای دائم، بخشی از میدان مغناطیسی با آهنربا تأمین میشود. این ویژگی میتواند در موتور DC جاروبکدار، براشلس یا سنکرون وجود داشته باشد؛ بنابراین «مگنتی» یک گروه کاملاً جدا از این موتورها نیست.
این ساختار در طراحی مناسب امکان دستیابی به ابعاد فشرده و راندمان بالا را فراهم میکند. با این حال، عملکرد حرارتی، جنس آهنربا، محدوده سرعت و روش کنترل باید برای هر مدل بررسی شود. کاربردهای آن شامل برخی خودروهای برقی، تجهیزات اتوماسیون و سامانههای محرکه کممصرف است.
موتور یونیورسال نوعی موتور جاروبکدار با اتصال سری سیمپیچ میدان و آرمیچر است که برای کار با AC و DC طراحی میشود. سرعت بالا و نسبت مناسب توان به ابعاد، استفاده از آن را در بعضی جاروبرقیها، مخلوطکنها و ابزارهای برقی دستی امکانپذیر میکند.
این موتور دارای جاروبک و کموتاتور است و نسبت به بسیاری از موتورهای القایی، سروصدای بیشتری دارد. قابلیت تغذیه با هر دو نوع جریان باید در محدوده ولتاژ و شرایط اعلامشده سازنده در نظر گرفته شود.
تفاوت آن با موتور مگنتی به ساختار میدان و روش کار مربوط است. موتور یونیورسال متداول از میدان سیمپیچیشده استفاده میکند، در حالی که در موتور مگنتی آهنربای دائم نقش ایجاد میدان را دارد. مقایسه مصرف انرژی این دو بدون مشخص بودن مدل، بار و سرعت، نتیجه دقیقی نمیدهد.
در سامانه سروو، موتور همراه با درایو و بازخوردی مانند انکودر برای کنترل موقعیت، سرعت یا گشتاور کار میکند. کنترلر با مقایسه فرمان و وضعیت واقعی محور، حرکت را اصلاح میکند. این ساختار در دستگاه CNC، ربات صنعتی و ماشینآلات بستهبندی کاربرد دارد.
دقت نهایی فقط به موتور وابسته نیست و از کیفیت بازخورد، تنظیم درایو، لقی مکانیکی و شرایط بار نیز تأثیر میگیرد.
استپر موتور یا موتور پلهای، حرکت را به گامهای مشخص تقسیم میکند و با فرمان درایور به موقعیت بعدی میرود. این موتورها در پرینتر سهبعدی و بعضی تجهیزات موقعیتدهی استفاده میشوند.
در سامانه حلقهباز، بار بیش از ظرفیت یا شتاب نامناسب میتواند باعث از دست رفتن گام شود. بنابراین انتخاب استپر باید بر اساس منحنی گشتاور و سرعت، اینرسی بار و مشخصات درایور انجام شود.
الکتروموتور گیربکسدار از ترکیب موتور و گیربکس تشکیل میشود. در گیربکس کاهنده، سرعت خروجی کاهش پیدا میکند و گشتاور با در نظر گرفتن تلفات افزایش مییابد. این ترکیب در نوار نقاله، میکسر و تجهیزات انتقال مواد کاربرد دارد. نسبت تبدیل، گشتاور خروجی و شرایط کار باید با بار هماهنگ باشد.
الکتروموتور ترمزدار به سامانهای برای توقف محور یا نگهداشتن بار مجهز است. در مدلهای متداول فنری، ترمز با قطع تغذیه بوبین درگیر میشود. با این حال، زمان توقف و توانایی مهار بار به نوع ترمز و طراحی مجموعه وابسته است. هر ترمز نگهدارنده برای توقفهای مکرر یا توقف اضطراری مناسب نیست و باید مشخصات آن بررسی شود.
الکتروموتور معمولی اصطلاحی رایج برای موتورهای کاربرد عمومی است و بهتنهایی مشخصات حفاظتی یا عملکردی دقیقی را بیان نمیکند. چنین موتوری باید بر اساس پلاک و کاتالوگ، از نظر شرایط محیطی و نوع کارکرد انتخاب شود.
الکتروموتور TEFC دارای محفظه بسته و فن خنککننده خارجی است. در این ساختار، تبادل آزاد هوا میان داخل و بیرون موتور انجام نمیشود و فن با عبور دادن هوا از روی بدنه به دفع حرارت کمک میکند.
TEFC بیانگر نوع محفظه و خنککاری است و بهتنهایی به معنی آببندی کامل، قابلیت غوطهوری یا ضد انفجار بودن نیست. درجه حفاظت در برابر نفوذ آب و اجسام خارجی باید از مشخصه IP همان موتور بررسی شود.
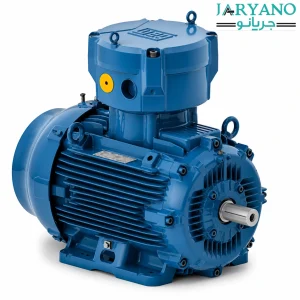
در محیطهایی که احتمال تشکیل جو انفجاری ناشی از گاز، بخار یا گردوغبار قابل اشتعال وجود دارد، موتور باید برای همان شرایط انتخاب و تأیید شده باشد. تجهیزات مورد استفاده در این محیطها در بازار با عنوان الکتروموتور ضد انفجار شناخته میشوند.
انتخاب این موتور فقط با مشاهده عبارت Ex یا عنوان «ضد جرقه» انجام نمیشود. نوع محیط، ماده قابل اشتعال، طبقهبندی ناحیه، محدودیت دمای سطح و مشخصات گواهی تجهیز باید با یکدیگر سازگار باشند. تأییدیه مربوط به گاز نیز بهتنهایی مناسب بودن برای گردوغبار قابل اشتعال را ثابت نمیکند.
نشانههایی مانند Ex d و Ex e به روشهای حفاظتی متفاوت اشاره دارند و جایگزین یکدیگر نیستند. برای خرید الکتروموتور ضد انفجار، کد کامل پلاک، گواهی معتبر و شرایط نصب باید توسط مسئول فنی پروژه بررسی شود. انتخاب این تجهیزات برای پالایشگاه، واحد شیمیایی یا معدن به ارزیابی همان محل وابسته است.

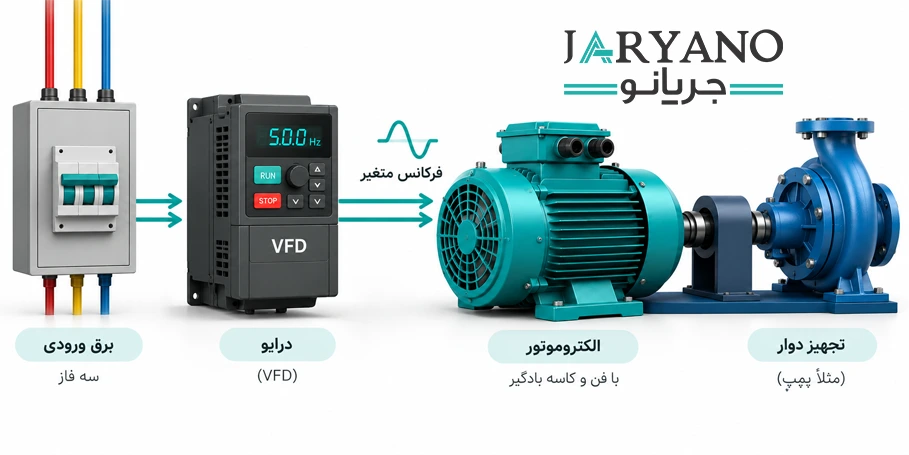
کنترل دور با درایو، یک روش بهرهبرداری از موتور است و الزاماً به معنی ساختار مستقل موتور نیست. در موتور AC سازگار، درایو فرکانس متغیر یا VFD با تنظیم فرکانس و ولتاژ خروجی، سرعت را کنترل میکند.
این روش امکان تنظیم فرآیند و راهاندازی تدریجی را فراهم میکند. در کاربردهایی مانند پمپ و فن با نیاز متغیر، کاهش سرعت متناسب با تقاضا میتواند مصرف انرژی را کاهش دهد؛ مقدار صرفهجویی به شرایط واقعی سامانه بستگی دارد.
سازگاری عایق موتور با درایو، محدوده سرعت مجاز و خنککاری در دور پایین باید بررسی شود. در موتور دارای فن متصل به شفت، کاهش دور میتواند توان خنککاری را کم کند و در برخی کاربردها به فن مستقل نیاز باشد.
برای خرید الکتروموتور، ابتدا مشخصات بار و برق محل نصب را تعیین کنید. توان بالاتر بهتنهایی انتخاب بهتری نیست؛ موتور باید بتواند بار را در زمان راهاندازی و حین کار، در محدوده مجاز خود حرکت دهد.
توان و گشتاور مورد نیاز
توان خروجی، گشتاور راهاندازی و تغییرات بار باید با نیاز دستگاه هماهنگ باشد. تجهیزی که زیر بار شروع به کار میکند ممکن است به بررسی متفاوتی نسبت به یک فن با راهاندازی سبک نیاز داشته باشد. تعداد دفعات روشن و خاموش شدن نیز بر انتخاب اثر میگذارد.
سرعت و نوع کنترل
دور نامی موتور باید با سرعت مورد نیاز تجهیز و نسبت تبدیل مجموعه انتقال قدرت هماهنگ باشد. اگر دستگاه به تغییر سرعت یا موقعیتدهی نیاز دارد، موتور و درایو باید بهصورت یک مجموعه بررسی شوند.
شرایط برق و محیط نصب
ولتاژ، فرکانس، تعداد فاز، دمای محیط، ارتفاع نصب، رطوبت و گردوغبار از عوامل مؤثر در انتخاب هستند. درجه حفاظت IP، کلاس عایقی و نوع خنککاری هر کدام اطلاعات متفاوتی ارائه میکنند و باید جداگانه بررسی شوند.
نحوه نصب و شرایط کارکرد
موتور میتواند پایهدار، فلنچدار یا ترکیبی از این دو باشد. ابعاد شفت، فریم، جهت نصب و بارهای وارد بر محور باید با دستگاه سازگار باشد. نصب عمودی یا افقی نیز باید مطابق مجوز سازنده انجام شود.
برای کار مداوم، مشخصه کارکرد موتور باید متناسب با این نیاز باشد. در مقایسه هزینهها، راندمان در نقطه کار، هزینه برق، تعمیرات و دسترسی به قطعات را در کنار قیمت اولیه در نظر بگیرید.
برند و کشور سازنده
در مقایسه الکتروموتور ایرانی و الکتروموتور چینی، مشخصات فنی مدلها، کیفیت ساخت، ضمانت و دسترسی به خدمات اهمیت دارد. کشور سازنده بهتنهایی نشاندهنده کیفیت یا مناسب بودن موتور برای یک کاربرد نیست.
الکتروموتورها توسط برندهای مختلف داخلی و خارجی تولید میشوند. هر برند، سریهای متفاوتی از نظر توان، سرعت، ساختار و شرایط کارکرد دارد؛ بنابراین در کنار نام سازنده، مشخصات فنی مدل مورد نظر نیز باید بررسی شود. برخی از برندهای مطرح در این حوزه عبارتاند از:
برنامه نگهداری باید بر اساس دستورالعمل سازنده و شرایط بهرهبرداری تنظیم شود. افزایش غیرعادی دما، لرزش، صدا یا جریان مصرفی میتواند نشانه اشکال در بار، تغذیه یا اجزای مکانیکی باشد.
بازدید و سرویس باید پس از قطع و ایمنسازی منابع انرژی و توسط فرد دارای صلاحیت انجام شود. زمان تعویض قطعات نیز نباید بدون توجه به دستورالعمل همان مدل تعیین شود.
برای خرید الکتروموتور، مشخصات موتور باید با نیاز دستگاه و شرایط محل نصب هماهنگ باشد. پیش از انتخاب، چهار مورد زیر را بررسی کنید:
قیمت الکتروموتور با توجه به توان، سرعت، نوع تغذیه، برند، سطح راندمان و تجهیزات همراه تغییر میکند. وجود ترمز، طراحی ویژه محیط انفجاری یا الزامات خاص نصب نیز میتواند بر هزینه اثر بگذارد.
برای استعلام قابل مقایسه، توان، دور، ولتاژ، نوع نصب، شرایط محیطی و نیاز به کنترل دور را مشخص کنید. هنگام جایگزینی موتور، تصویر خوانای پلاک و ابعاد نصب نیز به انتخاب دقیقتر کمک میکند. برای بررسی گزینه مناسب و استعلام قیمت میتوانید مشخصات دستگاه را در اختیار کارشناسان جریانو قرار دهید.